
 EN
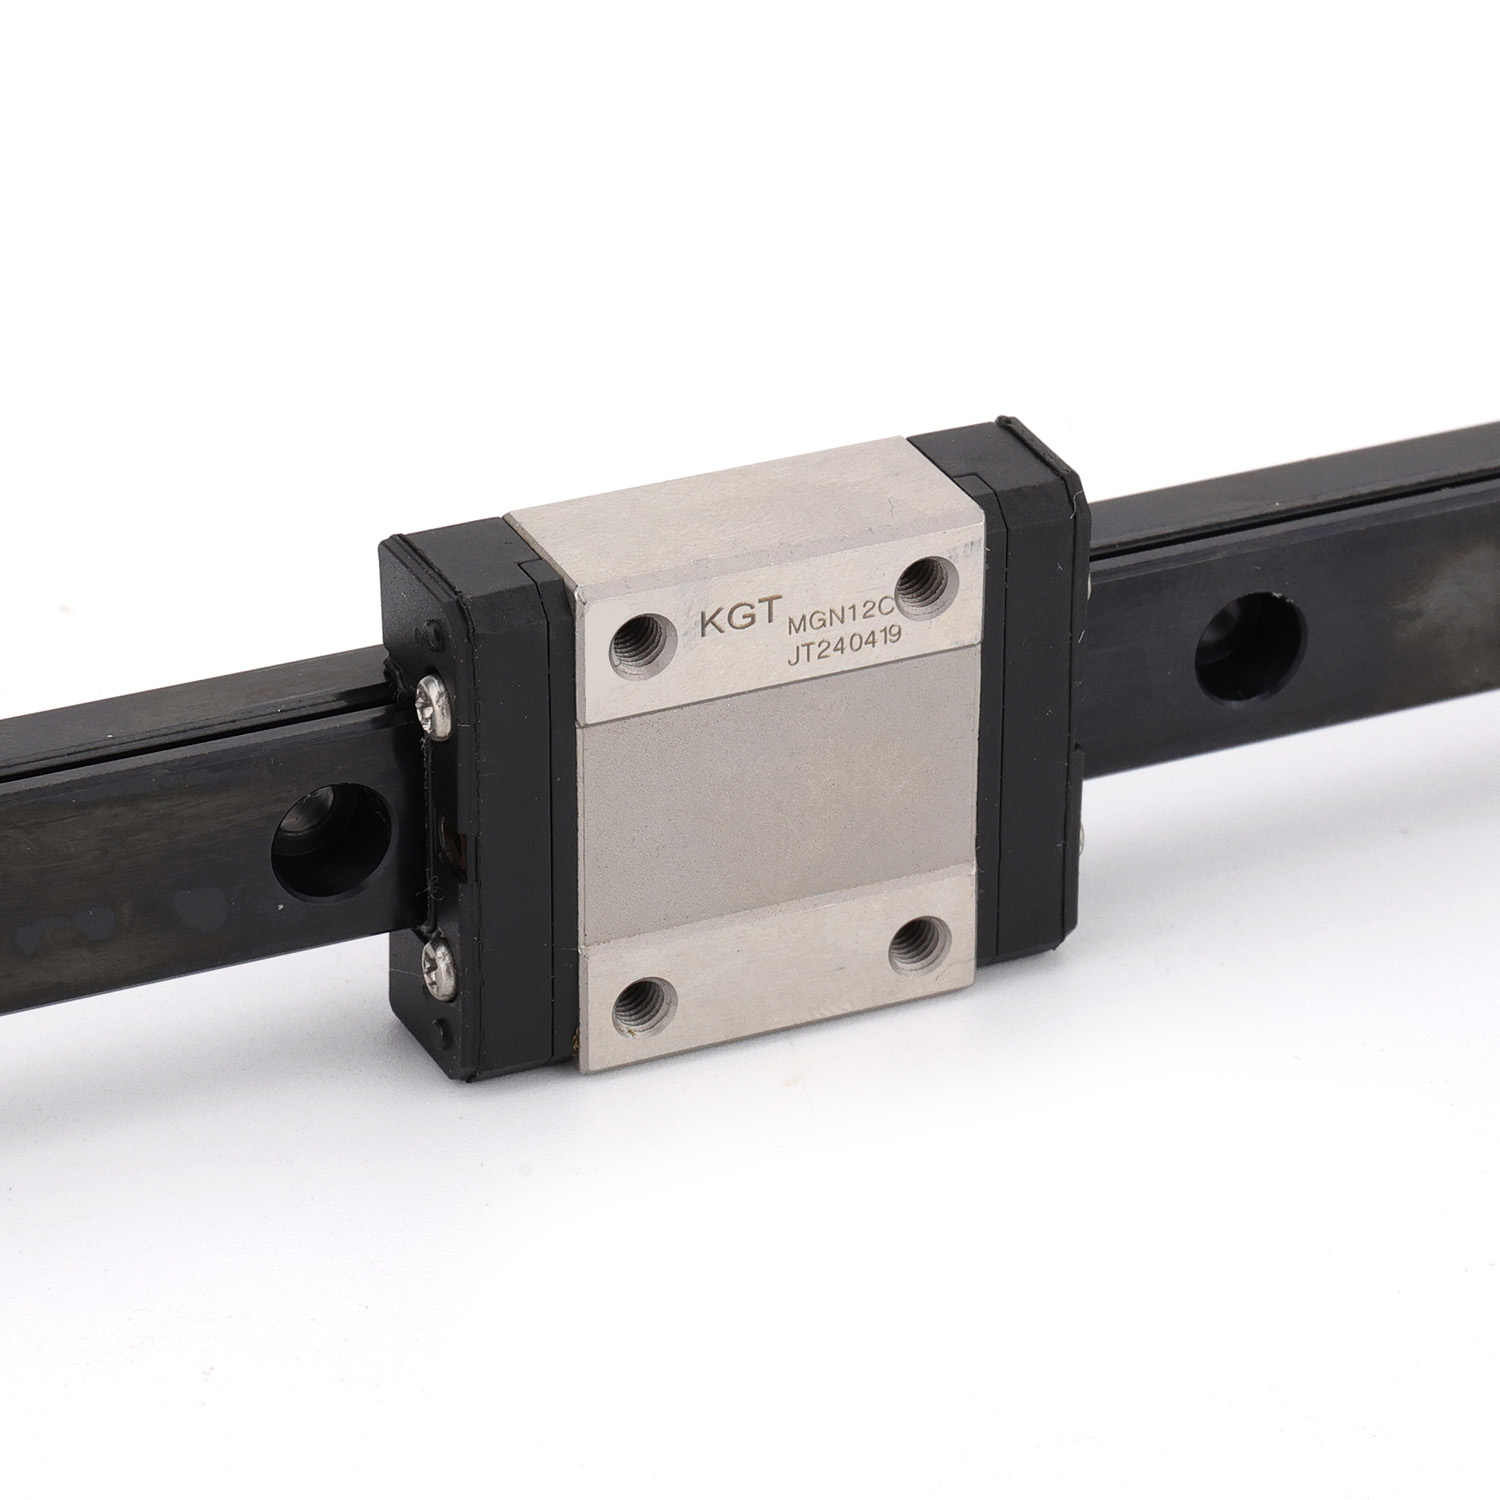
Oikean lineaarisen kiskoratkaisun valitseminen robotiikkasovelluksiin edellyttää ymmärrystä siitä, kuinka tarkkuusliikkeen komponentit vaikuttavat suoraan järjestelmän tarkkuuteen, nopeuteen ja luotettavuuteen. Robotiikka-insinöörit ja automaatioasiantuntijat kohtaavat ratkaisevia päätöksiä valittaessaan lineaarisia kiskojärjestelmiä, jotka kestävät vaativia käyttöolosuhteita säilyttäen samalla nanometritason tarkkuuden. Valitsemasi lineaarisen kiskon suorituskyky määrittää lopullisesti sen, saavuttaako robotiikkajärjestelmäsi kilpailukykyisen tuottavuuden, tuotelaatun ja toiminnallisen tehokkuuden valmistus-, kokoonpano- ja tarkkuuskäsittelyympäristöissä.
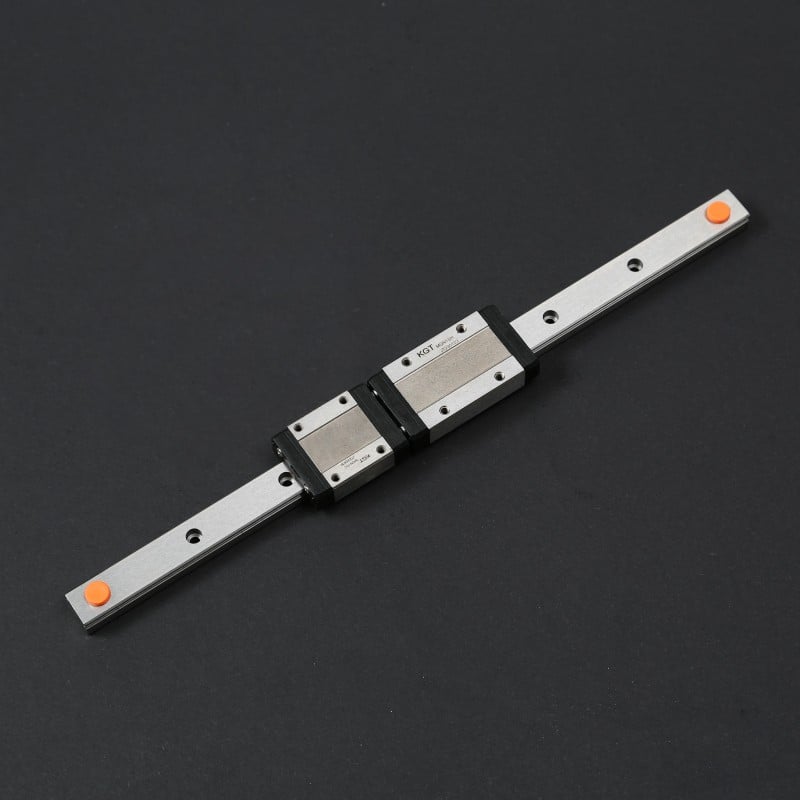
Korkean suorituskyvyn robotiikka vaatii rautatie-tyyppisiä lineaarisia komponentteja, jotka yhdistävät jäykkyyttä, sileää liikettä, vähäistä taipumaa ja pitkää käyttöikää jatkuvassa käytössä. Riippumatta siitä, käytetäänkö sovelluksessasi yhteistyörobotin käsivartta, portti- eli gantryjärjestelmiä, automatisoituja nouto- ja asetusyksiköitä vai tarkkuusporauskeskuksia, rautatie-tyyppinen lineaarinen infrastruktuuri muodostaa toistettavan tarkkuuden perustan. Kriittisten suorituskykyominaisuuksien ymmärtäminen rautatie-tyyppisessä lineaaritekniikassa varmistaa, että robotiikkasi alusta tuottaa johdonmukaisia tuloksia tuhansien tai miljoonien käyttökertojen ajan.
Rautatie-tyyppisen lineaarikomponentin valinnan kriittiset suorituskykytekijät
Kuormituskyky ja jäykkyysvaatimukset
Rautatielinjaarisen järjestelmän lineaarinen kuormituskyky liittyy suoraan robottijärjestelmäsi rakenteelliseen jäykkyyteen, joka vaaditaan dynaamisen liikkeen ohjaukseen. Kun rautatielinjaarinen järjestelmä kuljettaa kuormia kiihdytyksen, hidastuksen ja nopeiden suunnanmuutosten aikana, riittämätön kuormituskyky aiheuttaa taipumaa ja värähtelyä, mikä heikentää sijainnin tarkkuutta. Korkealaatuiset rautatielinjaariset ratkaisut sisältävät optimoidut kulkukotelojen geometriat ja laakerijärjestelyt, jotka jakavat kuorman useille vierintäelementeille, mikä mahdollistaa korkeamman jäykkyyden ilman liiallista painoa. Robottiin liittyvissä sovelluksissa, joissa käsitellään raskaita kuormia tai suuria nopeuksia, on varmistettava, että rautatielinjaarisilla komponenteilla on nimelliskuormituskyky, joka on 1,5–2 kertaa suurempi kuin huippukuorma käytössä – tämä takaa rakenteellisen vakauden ja pitkäaikaisen tarkkuuden koko robotin elinkaaren ajan.
Tarkkuusluokka ja toistettavuusvaatimukset
Robotiikka-automaatiotarpeisiin vaaditaan rautatie-tyyppisiä lineaarisia komponentteja, jotka on valmistettu tarkoituksenmukaisen tarkan toleranssin mukaisesti, jotta kulkurin sijainti pysyy vakiona pitkien käyttöjaksojen ajan. Rautatie-tyyppisen lineaarisen komponentin tarkkuusluokka määrittää saavutettavan sijainnin toistettavuuden, mikä vaikuttaa suoraan kokoonpanolaatua, tuotteen yhdenmukaisuutta ja loppukäyttäjän tyytyväisyyttä. Teollisuuden luokan rautatie-tyyppiset lineaariset järjestelmät saavuttavat yleensä sijainnin toistettavuuden 0,05–0,1 millimetrin sisällä, kun taas tarkkuusluokan rautatie-tyyppiset lineaariset ratkaisut tarjoavat toistettavuuden 0,02 millimetrin tai paremman tarkkuuden sisällä. Oikean rautatie-tyyppisen lineaarisen tarkkuusluokan valinta estää kumuloituvia geometrisia virheitä, jotka muuten kertyisivät yhteen kytkettyjen liikeakselien kautta moniakselisissa robottijärjestelmissä.
Käyttösuorituskyvyn ominaisuudet
Sileä liike ja alhainen kitka
Ylivoimainen suoraviivainen rautatiepohjainen suorituskyky robotiikkasovelluksissa edellyttää erinomaisen alhaisen kitkakertoimen säilyttämistä koko kuljetusliikkeen alueella. Kun suoraviivaisiin rautatiejärjestelmiin sisällytetään edistyneitä vierintälaakerirakenteita, joiden kotelomateriaalit ja voiteluaineet on optimoitu, saavutetaan sileä liike, joka vähentää servomoottoreiden energiantarvetta ja mahdollistaa nopeammat kiihtyvyysprofiilit. Alhaisen kitkan suoraviivaiset rautatiekomponentit vähentävät myös epätasaisia liikkeitä ja värinää, jotka muuten häiritsisivät näköohjattua sijoitusta, hienovaraisen komponenttien asettamista tai herkkiä mittausoperaatioita. Parhaat suoraviivaiset rautatie ratkaisut käyttävät tiukkujen laakeripakkausten rakennetta, joka säilyttää voiteluaineen ja estää saastumisen, mikä säilyttää kitkakarakteristiot ja liikkeen sileyyden pitkäksi aikaa teollisissa ympäristöissä.
Nopeuskyky ja kiihtyvyysominaisuudet
Korkean läpäisykyvyn robotiikkasovellukset vaativat rautatieliikkeen lineaarisia järjestelmiä, jotka kestävät noita kulkukappaleen nopeuksia ja voimakkaita kiihtyvyysasteikkoja ilman laakerien käyttöikään tai paikannustarkkuuteen kohdistuvaa haittaa. Premium-luokan rautatieliikkeen lineaariset suunnittelut sallivat käyttönopeudet yli 5 metriä sekunnissa säilyttäen sileän, värinänvapaa liikeominaisuuden. Rautatieliikkeen kulkukappaleen massa, laakerien esikuormitus ja voitelun tehokkuus määrittävät yhdessä suurimman saavutettavan kiihtyvyyden ilman luistamisen tai liiallisen kulumisen aiheuttamista. Nykyaikaiset valmistusympäristöt vaativat rautatieliikkeen lineaarisia komponentteja, jotka kestävät jatkuvaa korkean nopeuden toimintaa pitkillä tuotantokausilla, mikä tekee lämpövakauden ja lämmön hajottamisen kriittisiksi suorituskykytekijöiksi vaativissa robotiikkatilanteissa.
Kestävyys ja pitkäaikainen luotettavuus
Kulumisvastus ja käyttöiän odotukset
Robotiikkajärjestelmät, jotka toimivat jatkuvissa tuotantoympäristöissä, vaativat rautatie-tyyppisiä lineaarisia komponentteja, joita on suunniteltu pitkiksi huoltoväliksiksi ja mahdollisimman vähäiseksi huollon tarpeeksi. Ylimmän luokan rautatie-tyyppiset lineaariset ratkaisut sisältävät kovettua terästä käyttäviä juovia ja tarkkuusjyrsittyjä vierintäelementtejä, jotka kestävät pinnan irtoamista ja asteittaista kulumista. linear bearing esikuormituksen säätö vaikuttaa suoraan käyttöikään, sillä oikein tasapainotettu esikuormitus vähentää säteittäistä löysyyttä samalla kun se estää liiallisen kitkan, joka kiihdyttää laakerien rappeutumista. Teollisuuden luokan rautatie-tyyppiset lineaariset järjestelmät tarjoavat yleensä käyttöikää 10 000–50 000 käyttötuntia kuormituskuvion, nopeusparametrien ja ympäristöolosuhteiden mukaan, kun taas premium-luokan rautatie-tyyppiset lineaariset ratkaisut parantavat luotettavuutta näitä vertailuarvoja merkittävästi.
Ympäristönsuojelu ja tiivistysjärjestelmät
Ratalineaarisen järjestelmän suorituskyky valmistusympäristöissä heikkenee nopeasti, kun epäpuhtaukset, kosteus tai äärimmäiset lämpötilat pääsevät laakerikammioihin ja rasva hajoaa. Parhaiten toimivat ratalineaariset komponentit sisältävät integroidut tiivistysjärjestelmät, joissa käytetään muovipohjaisia pyyhkijöitä, labyrinttimaisia rakenteita ja tiivistettyjä patruunarakenteita, jotka säilyttävät rasvan laadun kovissa teollisuusolosuhteissa. Jotkin edistyneet ratalineaariset ratkaisut sisältävät ruostumatonta terästä tai pinnoitettuja juoksupintoja, jotka kestävät korroosiota kemikaaleihin perustuvissa prosesseissa, elintarviketuotannossa tai ulkoisissa robotiikkasovelluksissa. Ratalineaaristen järjestelmien valinta vahvalla ympäristönsuojalla pidentää huoltovälejä, vähentää odottamattomia pysähdyksiä ja säilyttää tarkkuussuorituskyvyn edut, jotka erottavat korkean suorituskyvyn robotiikkaplatformit tavallisesta automaatiolaitteesta.
Sovelluskohtainen suorituskyvyn optimointi
Moniakselinen koordinointi ja järjestelmäintegraatio
Monimutkaiset robotiikkaplatformit, jotka koordinoivat useita lineaarirauta akselit vaativat yhtä aikaa komponentteja, jotka on suunniteltu saumattomaan integraatioon liikkeenohjauselektroniikan ja mekaanisten alajärjestelmien kanssa. Kun eri akseleiden rautatieviivakuljettimet osoittavat epäyhtenäistä kitkaa tai vaihtelevia tarkkuusominaisuuksia, syntyvät geometriset poikkeamat leviävät koordinoitujen liikejärjestelmien kautta ja heikentävät kokonaissysteemin tarkkuutta. Korkealaatuiset rautatieviivaratkaisut tarjoavat laajat tuotperheet standardoiduilla liitännöillä, modulaarisilla rakenteilla ja yhtenäisillä suorituskykyominaisuuksilla useissa kuljettimen kokoissa, mikä takaa ennustettavan toiminnan moniakselisten robottijärjestelmien integroinnissa. Edistyneimmät robotiikkasovellukset hyötyvät rautatieviivajärjestelmistä, joissa on integroidut ohjausraudoille tarkoitetut kiinnityspinnat, standardoidut kuljettimen ruuvikuvio ja yhteensopivat lisävarusteiden ekosysteemit, jotka yksinkertaistavat järjestelmän suunnittelua, vähentävät kokoonpanoaikaa ja minimoivat integrointiriskejä.
Lämpötilan vakaus ja lämpötilakorjaus
Tarkkuusrobotiikka, joka toimii lämpötilan vaihtelujen alaisissa ympäristöissä, kokee rautatieliittymien lineaaristen komponenttien lämpölaajenemista ja -supistumista, mikä kertyy merkittäviksi sijaintivirheiksi laajalla työalueella. Ylimmän luokan rautatieliittymien lineaariset suunnittelut sisältävät materiaaleja ja laakerien esikuormitustrategioita, jotka minimoivat lämpövaikutukset kuljetinliikkeen tarkkuuteen ja kuorman kantokykyyn. Edistyneet rautatieliittymien lineaariset järjestelmät käyttävät lämpötilakorvausmekanismeja innovatiivisten laakeripatruunasuunnittelujen avulla, jotka säilyttävät johdonmukaisen esikuorman vaikuttamatta lämpötilan vaihteluihin, jotka ovat tyypillisiä monissa teollisuustiloissa (5 °C–50 °C). Tiedon omien valittujen rautatieliittymien lineaaristen komponenttien reagoinnista lämpöstressiin varmistaa tarkkuuden säilymisen koko tuotantovuoron ajan sekä koko vuoden ajan tilojen lämpötilan vaihteluiden aikana.
Usein kysytyt kysymykset
Miten rautatieliittymän lineaarisen tarkkuusluokan valinta vaikuttaa robotiikkajärjestelmän tarkkuuteen?
Rautatie-tyyppisten lineaaristen komponenttien tarkkuusluokat määrittävät suoraan saavutettavan paikannustarkkuuden toistettavuuden, joka leviää koordinoitujen moniakselisten liikkeiden kautta ja muodostaa robottijärjestelmien kokonaistarkkuuden ylärajan. Korkeampi tarkkuusluokka vähentää geometrisiä poikkeamia, jotka muuten kertyisivät peräkkäisissä liikkeissä. Kun valitaan rautatie-tyyppisiä lineaarisia järjestelmiä, tarkkuusluokan sovittaminen sovelluksen geometristen toleranssivaatimusten mukaan varmistaa johdonmukaisen tuotelaatun ilman tarpeetonta yliulottuvaa erinomaista (ja kalliita) komponenttien määrittelyä.
Minkä kuormitusluokan tulisi valita robottien rautatie-tyyppisiin lineaarisoihin sovelluksiin?
Raiteiden lineaarisen kuormituskyvyn valinnassa on laskettava kiihdytyksen ja jarrutuksen aikaiset huippudynaamiset kuormat ja sen jälkeen määriteltävä komponentit, joiden nimelliskuormituskyky on 1,5–2 kertaa lasketut arvot, jotta varmistetaan rakenteellinen jäykkyys ja hyväksyttävä laakerien väsymisikä. Liian alhainen raiteiden lineaarinen kuormituskyky aiheuttaa taipumaa ja värähtelyä, mikä heikentää tarkkuutta ja kiihdyttää laakerien kulumista. Liian korkea raiteiden lineaaristen komponenttien kuormituskyky lisää järjestelmän kustannuksia ja painoa tarpeettomasti, joten tarkka kuorman analyysi ja sopivat turvamarginaalit optimoivat sekä suorituskykyä että taloudellisuutta.
Miten tiukat raiteiden lineaariset järjestelmät parantavat robotiikan luotettavuutta saastuneissa ympäristöissä?
Tiukat kiskolinjaarirakenteet estävät kontaminaation pääsyn integroiduilla pyyhkijätiivistimillä ja labürinttimaisilla rakenteilla, jotka säilyttävät voitelun eheyden ja laakeripintojen puhtaudesta. Teollisissa valmistusympäristöissä kiskolinjaarikomponentit altistuvat metallihiukkasille, jäähdytysnesteiden sumulle ja ilmassa leijuville pölyhiukkasille, jotka heikentävät nopeasti tiukentamattomien laakerien suorituskykyä. Tiukkujen kiskolinjaarijärjestelmien sijoittaminen laajentaa huoltovälejä, vähentää odottamatonta käyttökatkoa ja säilyttää tarkkuussuorituskyvyn ominaisuudet, jotka riippuvat puhtaiden ja hyvin voitelujen laakeripintojen säilymisestä pitkien käyttöjaksojen ajan.
Sisällysluettelo
- Rautatie-tyyppisen lineaarikomponentin valinnan kriittiset suorituskykytekijät
- Käyttösuorituskyvyn ominaisuudet
- Kestävyys ja pitkäaikainen luotettavuus
- Sovelluskohtainen suorituskyvyn optimointi
-
Usein kysytyt kysymykset
- Miten rautatieliittymän lineaarisen tarkkuusluokan valinta vaikuttaa robotiikkajärjestelmän tarkkuuteen?
- Minkä kuormitusluokan tulisi valita robottien rautatie-tyyppisiin lineaarisoihin sovelluksiin?
- Miten tiukat raiteiden lineaariset järjestelmät parantavat robotiikan luotettavuutta saastuneissa ympäristöissä?