
 EN
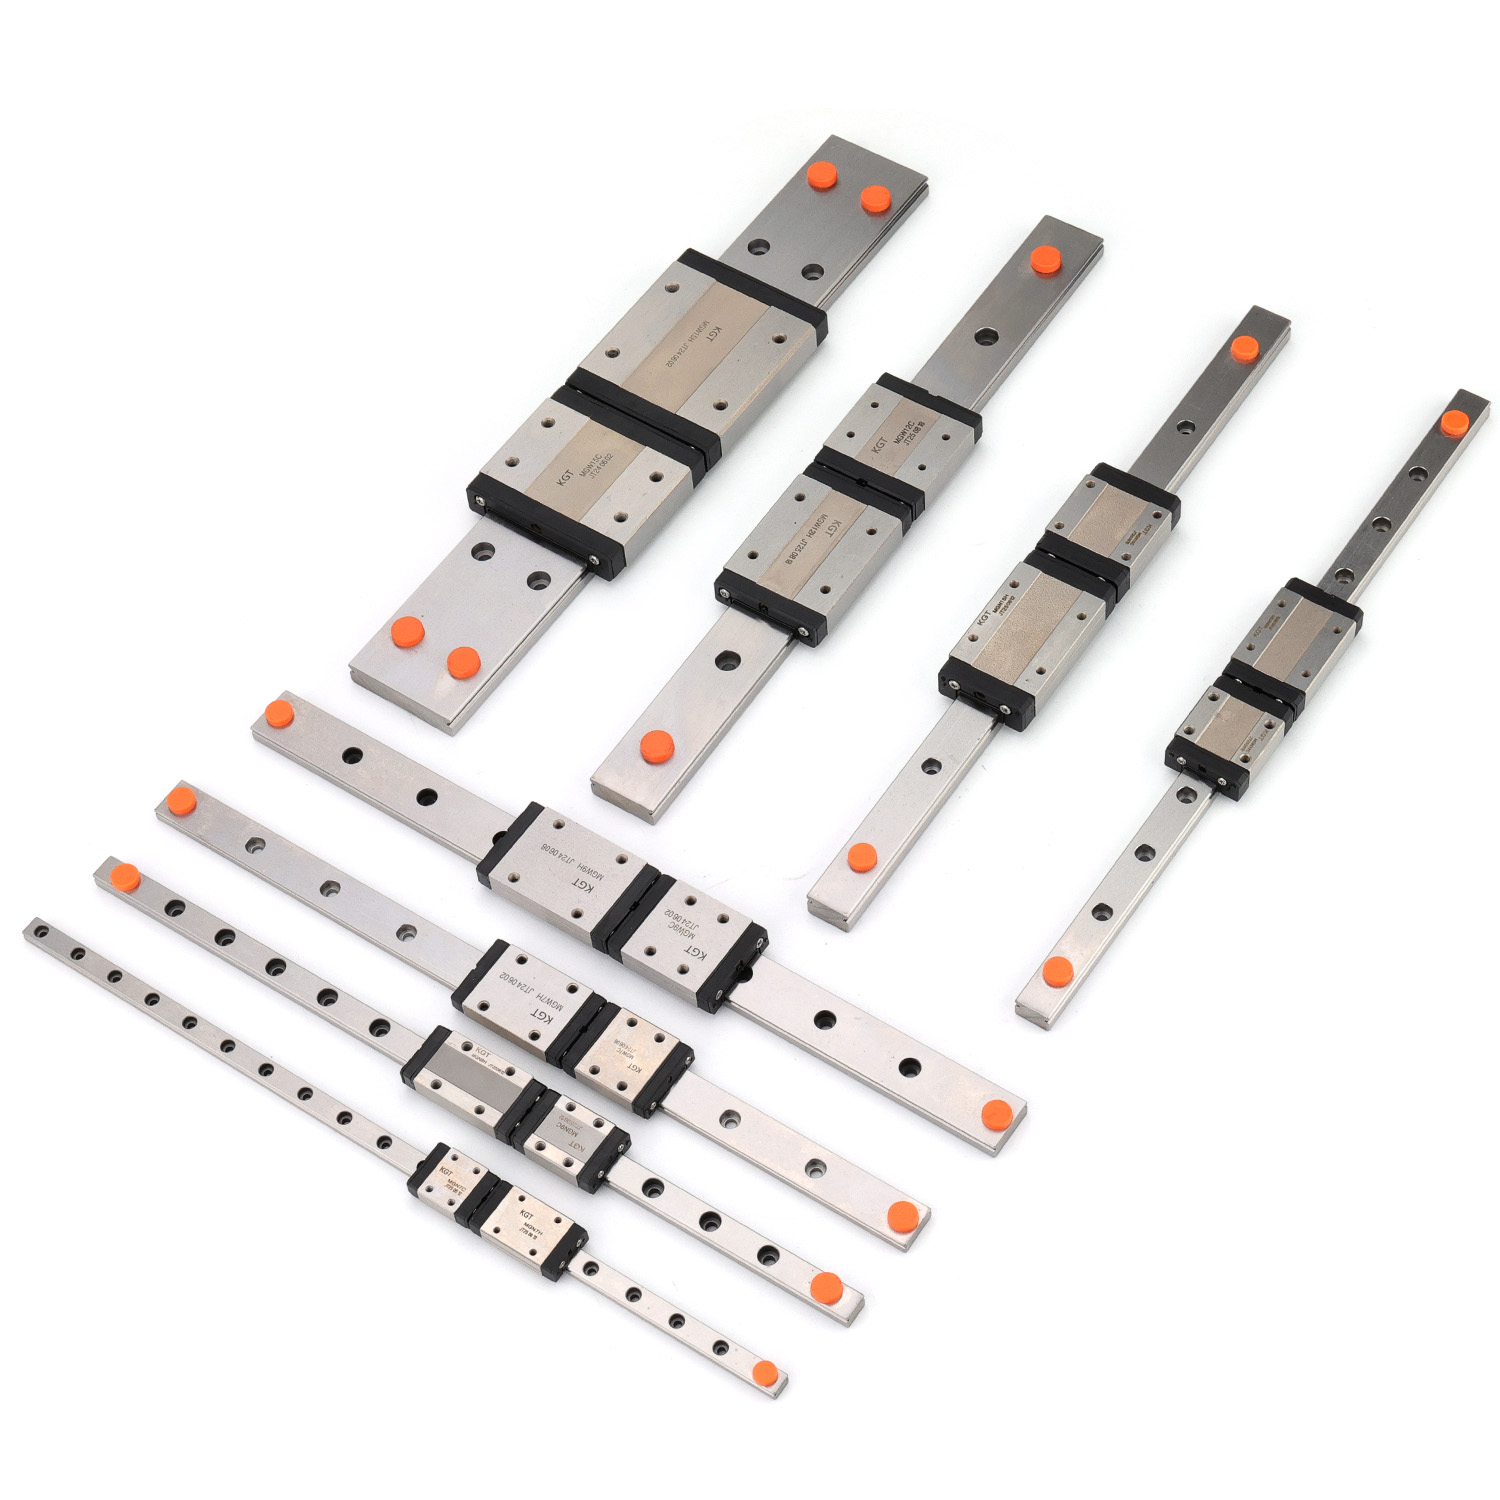
At vælge den rigtige størrelse til din rail-lineære applikation er en af de mest kritiske beslutninger i mekanisk design og automatiseringsprojekter. Et rail-lineært system, der er for lille, vil svigte under driftsbelastning og føre til udstyrsbeskadigelse og kostbar nedetid. Omvendt vil overdimensionering af dine rail-lineære komponenter spilde budget og unødigt øge maskinens fodaftryk. Nøglen til at træffe den rigtige beslutning ligger i at forstå dine specifikke applikationskrav, belastningskarakteristika og driftsbegrænsninger.
Din proces til udvælgelse af lineære skinnesystemer starter med en grundig analyse af de kræfter, som dit system vil opleve under normal drift og ved maksimal belastning. Hvert lineært skinnesystem kræver en anden konfiguration, og uoverensstemmelser mellem komponentstørrelse og den faktiske belastning er én af de mest almindelige ingeniørmæssige fejl. Denne vejledning fører dig gennem de væsentlige faktorer, der afgør, hvilken størrelse på et lineært skinnesystem, der bedst opfylder dine projektkrav, og sikrer både driftssikkerhed og omkostningseffektivitet.
Forståelse af belastningskrav til lineære skinnesystemer
Beregning af statisk og dynamisk belastningsevne
Grundlaget for dimensionering af lineære skinnesystemer er forståelse af både statisk og dynamisk lastkapacitet. Statisk last henviser til den maksimale vægt, som dit lineære skinnesystem skal kunne bære, når køretøjet står stille eller bevæger sig med konstant hastighed. Dynamisk lastkapacitet beskriver derimod de kræfter, som dine lineære skinnekompontenter udsættes for under acceleration, deceleration og retningsskift. Ved dimensionering af et lineært skinnesystem skal ingeniører tage højde for den samlede vægt af den last, der skal flyttes, køretøjet selv samt eventuelle yderligere komponenter, der er monteret på systemet. Den dynamiske lastvurdering af din lineære skinnevej skal overstige de maksimale kræfter, der opstår under din mest krævende driftscyklus.
De fleste industrielle anvendelser kræver en sikkerhedsmargin på mellem 1,5 og 3,0 gange den beregnede maksimale belastning ved udvælgelse af lineære skinnesystemer. Denne sikkerhedsmargin beskytter din udstyr mod uventede belastningsspidser, fremstillingstolerancer og materialetræthed over længere driftsperioder. Når du specificerer dit lineære skinnesystem, skal du altid konsultere de belastningskarakteristika, som producenterne leverer – herunder både statisk kapacitet i newton og dynamisk kapacitet. Et korrekt dimensioneret lineært skinnesystem holder komponentspændinger langt under materialets flydegrænse, hvilket sikrer forudsigelig levetid og konsekvent præcision.
Hensyntagen til stødbelastninger og stødkræfter
Mange anvendelser udsætter skinnesystemer for lineær bevægelse for intermitterende stødlaste eller stødbelastninger, der overstiger normale driftskræfter. Automatiserede fremstillingslinjer, materialehåndteringssystemer og robotsystemer oplever ofte pludselige retningsskift, hvilket skaber øjeblikkelige kraftspidser. Din konstruktion af skinnesystemer for lineær bevægelse skal kunne håndtere disse transiente hændelser uden permanent deformation eller accelereret slid. Ingeniører, der dimensionerer skinnesystemer for lineær bevægelse til applikationer med høj påvirkning, vælger typisk større profilafmålinger end det, som en gennemsnitlig lastanalyse alene ville foreslå, for at sikre ekstra materialestyrke og evne til at sprede belastningen. Stødbelastninger, der overstiger designgrænsen for skinnesystemer til lineær bevægelse, kan forårsage permanent skade, herunder overfladespalling, tab af forspænding og endelig låsning af køretøjet.
Hublængde og monteringsovervejelser for skinnesystemer til lineær bevægelse
Bestemmelse af den nødvendige bevægelighedsafstand
Slaglængden er den afstand, som din glidekasse skal bevæge sig langs den lineære føreguide, og denne dimension påvirker direkte både den strukturelle integritet af dit lineære føresystem og den samlede størrelse af din udstyr. Længere slaglængder i lineære føresystemer øger risikoen for bøjning mellem de faste monteringspunkter, især når belastninger påføres væk fra glidekassens centerlinje. Når du dimensionerer dit lineære føresystem til udvidede rejseafstande, skal du tage momentbelastninger i betragtning, som opstår ved belastningspositionering uden for centrum. En lineær føreguide, der lige akkurat opfylder belastningskravene ved en kort slaglængde, kan blive utilstrækkelig, når slaglængden stiger markant. Fremstillere angiver ofte beregninger af bøjning for deres lineære føreprodukter, hvori det fremgår, hvordan bjælkens længde påvirker den maksimale tilladte belastning ved bestemte rejseafstande.
Dit lineære skinnesystem skal opretholde tilstrækkelig frihed ved begge ender af bevægelsesområdet for at tillade bremsningszoner for køretøjet og forhindre mekanisk kontakt mellem bevægelige og faste komponenter. Desuden skal den lineære skinnevej have tilstrækkelig udsat længde ud over den faktiske slaglængdekrav for at lette installation, vedligeholdelse og fremtidige justeringer. Mange ingeniører dimensionerer deres lineære skinnesystem med ti til femten procent ekstra længde ud over den beregnede minimumsslaglængde, hvilket giver operativ fleksibilitet og konstruktionsmargin.
Forudspænding og momentbelastningers indvirkning på lineær skinnepræstation
Den måde, hvorpå kræfter påvirker dit lineære skinnesystem, har betydelig indflydelse på de nødvendige komponentstørrelser. Når belastninger påvirker systemet direkte langs aksen for den lineære skinnevej, oplever systemet primært lineære kræfter. Når belastninger derimod skaber momentkræfter eller hevelkræfter, der roterer omkring monteringspunktet for køretøjet, oplever det lineære skinnesystem komplekse spændingsfordelinger. Et lineært skinnesystem, der udsættes for betydelige momentbelastninger, kræver større profilafmålinger for at fordele spændingerne over et større materiale tværsnit. Det er afgørende at forstå, om din anvendelse primært genererer aksiale belastninger eller betydelige momentbelastninger, for at vælge den korrekte størrelse på det lineære skinnesystem. Dårlig håndtering af momentbelastninger fører til accelereret slid på én side af den lineære skinnevej, hvilket skaber ujævn gnidning og til sidst kan føre til, at køretøjet bliver fastklemt eller misjusteret.
Krav til præcision og hastighedsbetragtninger
Tilpasning af størrelsen på det lineære skinneprofil til nødvendig nøjagtighed
Præcisionsapplikationer kræver større lineære skinneprofilmål for at opretholde positionsnøjagtighed over længere driftscykler. Højpræcise lineære skinneprogrammer, der anvendes i halvlederfremstilling, medicinsk udstyrsmontering og præcisionsmåling, kræver større ledeblokke og skinneprofiler, der fordeler belastninger mere jævnt og modstår afbøjning mere effektivt. Når din proces kræver positionsnøjagtighed bedre end 0,1 millimeter, skal det lineære skinneprogram være betydeligt større end et ikke-præcisionsprogram med samme belastningskrav. Større tværsnit af lineære skinne giver større stivhed, hvilket direkte resulterer i bedre gentagelighed og reduceret drift over tusindvis af driftscykler. Det lineære skinneprofil, du vælger, skal opfylde både dine belastningskrav og dine præcisionsmål samtidigt.
Miljøfaktorer såsom temperatursvingninger kan påvirke præcisionen af lineære skinnesystemer, hvis vejledningsbanen og køretøjet udsættes for forskellig termisk udvidelse. Større lineære skinneprofiler med større masse hjælper med at dæmpe temperaturændringer og fordele termiske spændinger mere jævnt gennem konstruktionen. Premium-lineære skinnesystemer, der er designet til præcisionsanvendelser, indeholder ofte funktioner til termisk kompensation samt materialer, der opretholder dimensional stabilitet over bredere temperaturområder.
Hastighedskapaciteter og deres indflydelse på valg af lineære skinnesystemer
Anvendelser med høj hastighed for lineære skinnesystemer kræver omhyggelig vurdering af dynamisk balance, smøringseffektivitet og strukturel stivhed. Når din lineær skinne når systemet kører ved høje hastigheder, bliver friktionsopvarmning en betydelig udfordring, og utilstrækkelig komponentstørrelse fører til stigende temperaturer og problemer med termisk udvidelse. Større lineære skinnes profiler understøtter generelt højere driftshastigheder, fordi de tilbyder større overfladeareal til smøringens fordeling og bedre egenskaber for varmeafledning. Anvendelser, der kræver hastigheder over 5 meter pr. sekund, kræver typisk lineære skinsystemer med en profilstørrelse, der er én størrelse større end den, som alene statisk belastningsanalyse ville indikere. Desuden drager højhastighedslineære skinsystemer fordel af præcise forspændingskonfigurationer, der minimerer radial spil, mens de samtidig sikrer glat drift over et bredt hastighedsområde.
Praktiske anvendelseseksempler og beslutningsfaktorer
Typiske scenarier for dimensionering af lineære skinner
En præcisionsmonteringsstation, der flytter undermontager på 50 kilogram over en slaglængde på 1,5 meter med et krav om gentagelighed på 0,05 millimeter, kræver typisk et betydeligt lineært systems med mellemstort skinnesystem med robust forspænding og termisk kompensation. Materialeshåndteringssystemer, der flytter laste på 500 kilogram over kortere slaglængder med moderate krav til præcision, kan ofte anvende mindre skinnesystemer med lavere driftsomkostninger. Industriel automatisering, hvor høj præcision, moderate laste og udstrakte slaglængder kombineres, kræver en omhyggelig afvejning af skinnesystemets dimensionering, som repræsenterer skæringspunktet mellem alle tre begrænsningskategorier. Dit specifikke valg af lineært skinnesystem afhænger af en ærlig vurdering af, hvilke faktorer der er mest afgørende i din applikationskontekst, fremfor at vælge den største tilgængelige profil som standard.
Valg af skinnesystem med lineær bevægelse omfatter også overvejelse af belastningscyklus-karakteristika. Skinnesystemer med kontinuerlig drift kræver større profilafmålinger og bedre korrosionsbeskyttelse end systemer til periodisk brug i kontrollerede miljøer. Den samlede omkostning ved dit skinnesystem med lineær bevægelse omfatter ikke kun købsprisen for komponenterne, men også installationsarbejdet, vedligeholdelseskravene og den forventede levetid. At vælge et for lille skinnesystem med lineær bevægelse for at spare på de indledende kapitalomkostninger resulterer ofte i for tidlig svigt, dyre produktionsstop og i sidste ende højere samlede ejerskabsomkostninger sammenlignet med korrekt indledende dimensionering.
Ofte stillede spørgsmål
Hvordan ved jeg, om mit skinnesystem med lineær bevægelse er for lille?
Tegn på for små rullebanesystemer inkluderer karrusellbinding eller stigende modstand under drift, hørbare støj- eller gnidningslyde under drift, synlig overfladeskade eller spalling på rullebanens vejledning samt tab af positionsnøjagtighed eller gentagelighed over normale driftscykler. Hvis dit rullebanesystem viser disse symptomer, skal det omgående dimensioneres om for at undgå komplet svigt og sekundær skade på tilsluttet udstyr.
Kan jeg bruge et større rullebanesystem end mine beregninger angiver?
At vælge et for stort rullebanesystem medfører minimale ydelsesmæssige ulemper, men øger udstyrets omkostninger, vægt og fodaftryk. Der er dog gyldige grunde til at vælge en større rullebaneprofil end de minimale beregninger angiver, f.eks. for at kunne håndtere fremtidige belastningsstigninger, forbedre præcisionen ud over nuværende krav eller forenkle designet ved at standardisere én rullebanestørrelse på flere maskiner for at optimere lager- og vedligeholdelseseffektiviteten.
Hvilken rolle spiller producentens vejledning ved dimensionering af lineære skinnesystemer?
Producentens lastkapacitetstabeller, udbøjningsberegninger og anvendelsesvejledninger er afgørende referenceværktøjer, der tager hensyn til materialeegenskaber, forspændingseffekter og praktisk erfaring fra brug af specifikke lineære skinnesystemer. Rådfør dig altid med producentens dokumentation, inden du fastlægger den endelige størrelse på dit lineære skinnesystem, da forskellige producenter kan tilbyde forskellige profilvalg og ydeevnegenskaber, som påvirker din optimale valgmulighed.